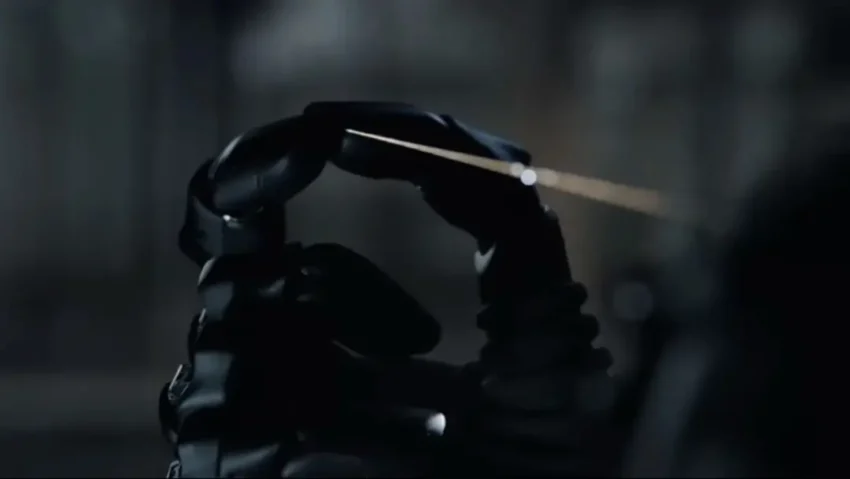
Çinli robotik girişimi AGILINK, geliştirdiği robot elin ipek iplik kullanarak temel nakış tekniklerini nasıl sergilediğini gösterdi. Gösterim, bir ipek ipliği 16 ince tele ayırmayı, iğneye iplik geçirmeyi, kumaşı kasnağa germeyi ve ilk dikişleri atmayı içeriyordu.
Şirketin OmniHand 3 Ultra robot eli, bu hassas telleri ayırırken ve işlerken gerginliği korumak için koordineli parmak hareketleri kullandı.
Bu gösterim, ince ve esnek malzemeleri hassas bir şekilde yönlendirmek için robotik eller kullanmanın zorluklarını ortaya koyuyor.
İpek Nakışında Ustalaşma
Çinli robotik şirketi AgiBot’tan ayrılarak kurulan AGILINK, OmniHand 3 Ultra adlı becerikli robot elinin geleneksel Suzhou nakışında kullanılan teknikleri uyguladığını gösterdi. Robot el, ipek ipliği ayırmak, iğneye iplik geçirmek, kumaşı nakış kasnağına germek, ipliği bükmek ve dikiş atmak üzere eğitildi.
Suzhou nakışı, uygulanan kuvvetteki küçük değişimlerde bile bükülebilen, kayabilen ve şekil değiştirebilen ipeğin son derece hassas bir şekilde işlenmesini gerektiriyor. Gösterimde nakış ustası Fu Xianghong, robota malzemeyi nasıl yönlendireceğini öğretti; kilit adımlardan biri, ana ipek ipliği 16 daha ince tele ayırmayı içeriyordu. Robot, telleri ayırmak için tek bir parmağını kullanırken diğer parmaklarıyla gerginliği korudu.
El ayrıca, bükme işlemi sırasında ipliğin dönmesine izin verirken parmak uçlarının ipekle temasını sürdürmek zorundaydı. İğneye iplik geçirme ve dikiş atma adımları ise konum, kuvvet ve parmak koordinasyonu üzerinde ek bir kontrol gerektirdi.
Şirketin yayımladığı video açıklamasında şu ifadeler yer alıyor: “İpeğin sabit bir şekli yoktur. Ona parmakların uyguladığı kuvvet yön verir. Bu durum nakışı, donanım ve kontrolün birlikte sınandığı bir teste dönüştürür: 21 aktif serbestlik derecesine sahip tamamen doğrudan tahrikli bir el ve her parmak ucunda yüzey deformasyonundan teması okuyan görsel-dokunsal bir sensör.”
AGILINK, eğitim sürecinin uzaktan kumanda (teleoperasyon) verilerini pekiştirmeli öğrenmeyle birleştirdiğini belirtti. Son görevde robot, ipliği bükmeyi ve ardından kaldırmayı içeren kesintisiz bir hareket sergiledi. İplik her seferinde farklı bir konuma düştüğü için görev, robotun sabit bir sırayı takip etmek yerine hareketlerini uyarlamasını gerektirdi.
El Dokunma Hissi Kazanıyor
OmniHand 3 Ultra, bir insan eli boyutlarında ve 630 gram ağırlığında. Tendonlar veya ara aktarım mekanizmaları yerine motorların doğrudan eklemlere bağlandığı doğrudan tahrikli bir mimari kullanıyor.
Elin 3 kilogram yükü sabit bir şekilde tutabildiği ve 8 kilograma kadar kaldırabildiği belirtiliyor. Yaklaşık 0,3 saniyede açılıp kapanabilen el, yaklaşık 0,2 milimetre bir konum tekrarlanabilirliğine sahip.
Dokunma algısı sistemin bir diğer parçası. Her parmak ucu, temas yüzeyindeki deformasyon değişimlerini tespit eden görüntü tabanlı bir sensör kullanıyor. AGILINK’e göre sensörler, kuvveti üç boyutlu olarak ölçebiliyor ve 0,08 milimetreye kadar küçük deformasyonları tespit edebiliyor. Avuç içinde ise 300 noktalı bir temas sensörü var.
Mekanik tasarım, dokunsal algılama ve yazılım kontrolünün birleşimi, elin sert robotik tutucularla yönlendirilmesi zor olan malzemelere tepki vermesini sağlıyor. İpek, temas sırasında şekli ve konumu değişebildiği için özellikle zorlu bir örnek sunuyor.
AGILINK, nakış gösterimini marifetli elinin kuvvet ve parmak konumunda sürekli ayarlamalar gerektiren görevleri nasıl yerine getirebildiğini göstermek için kullandı. Söz konusu yaklaşım, nesnelerin ve hareketlerin daha öngörülebilir olduğu, öncelikle tekrarlayan endüstriyel operasyonlar için tasarlanmış robotik sistemlerden ayrılıyor.
Başka şirketler de farklı tasarım önceliklerine sahip marifetli robotik eller geliştiriyor. LinkerBot’un geliştirdiği Linker Hand L30 Pro, tendonla çalışan beş parmak kullanıyor ve hız ile tekrarlanabilir hareketler için tasarlandı. Boston Dynamics, matkap ve kaynak aletlerini kullanmak gibi endüstriyel uygulamaları hedefleyen, dört parmaklı son Atlas eliyle daha farklı bir yaklaşım benimsiyor.
Kaynak: https://interestingengineering.com/ai-robotics/robot-hand-takes-on-suzhou-embroidery