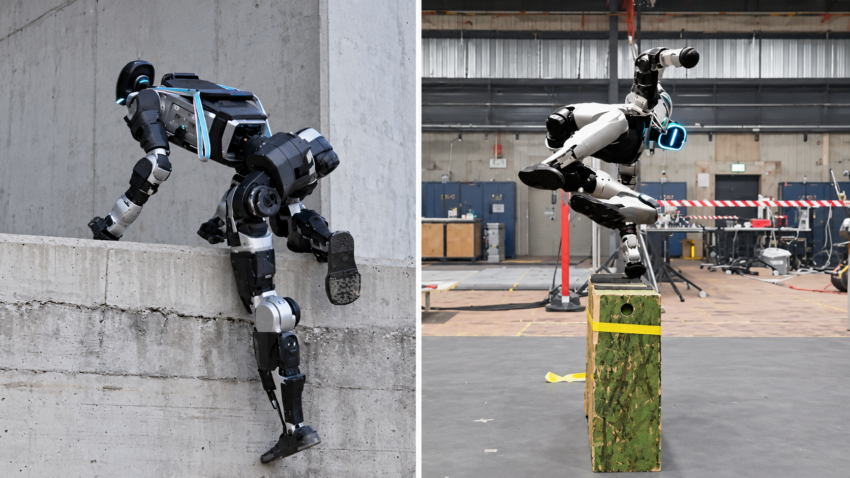
ETH Zürih’teki araştırmacılar ve iş birliği yaptıkları ekipler, insansı bir robotun öğrenilmiş tek bir kontrol politikasıyla merdivenlere tırmanmasını, engelleri aşmasını ve düştükten sonra yeniden ayağa kalkmasını sağlayan bir kontrol yöntemi geliştirdi.
Sistem, Unitree G1 insansı robotu üzerinde gösterildi ve tek bir yaklaşımın farklı zorlu hareketleri nasıl destekleyebildiğini ortaya koydu.
Yöntem, her hareketi önceden belirlemek yerine çevreyle kurulacak temas planlamasına odaklanıyor.
Simülasyonlarda bu yaklaşım, sekiz engel parkurunda kıyaslama yöntemine göre daha yüksek başarı oranlarına ulaşarak insansı robot hareketliliğini geliştirme potansiyelini öne çıkardı.
İnsansı Robotlarda Temas Planlaması
Yeni sistem, bir insansı robotun tek bir öğrenilmiş politika aracılığıyla merdiven tırmanmasına, engelleri aşmasına, dar alanlarda emeklemesine ve düşüşlerin ardından toparlanmasına olanak tanıyor.
Attention-based Contact Planning (ACP) adı verilen teknoloji, robotun ellerini, ayaklarını, dizlerini, dirseklerini ve leğen kemiğini çevreye karşı nereye yerleştireceğine karar vermesine yardımcı oluyor.
Sistem Unitree G1 insansı robotunda gösterilerek temas planlaması ile pekiştirmeli öğrenmenin, robotların önceden tanımlanmış hareket dizilerini izlemeden hareketlerini farklı zeminlere uyarlamasına nasıl katkı sağladığını gözler önüne serdi.
ACP, tüm vücut robot kontrolündeki zorlukların üstesinden gelmek için pekiştirmeli öğrenmeyi hareket taklidiyle birleştiriyor. Pekiştirmeli öğrenme robotların tekrarlanan denemeler ve geri bildirimlerle kendilerini geliştirmesini sağlarken, hareket taklidi kaydedilmiş hareketleri izlemeyi öğretiyor. Buna karşın pekiştirmeli öğrenme karmaşık koordinasyonda zorlanabiliyor. Taklit tabanlı sistemler ise alışılmadık engellere uyum sağlamakta güçlük çekebiliyor.
Araştırma ekibine göre ACP, vücut hareketlerinin tamamını içeren bir dizi oluşturmak yerine çevredeki arazide uygun temas noktalarını tahmin ediyor. Ardından ayrı bir kontrol sistemi, robotun eklemlerini bu noktalara ulaşacak şekilde koordine ediyor. Örneğin merdiven tırmanırken robotun elleri ve ayakları için uygun basamakları belirlemesi gerekiyor. Kontrolcüsü ise desteği korurken bu noktalar arasında hareket etmek üzere kolları, bacakları ve gövdeyi koordine ediyor. Söz konusu yaklaşım, robotun sabit bir tırmanma dizisine bağlı kalmadan hareketlerini uyarlamasını sağlıyor.
Temas planlayıcı, zemin bilgisini, robotun iç durumunu ve kullanıcı tarafından belirlenen hedefi işlemek için dikkat temelli bir yapay sinir ağı kullanıyor. Girdiler arasında eklem pozisyonları, eklem hızları ve gövde yönelimi yer alıyor. Sistem, iki el, iki dirsek, iki diz, iki ayak ve leğen kemiği olmak üzere dokuz vücut noktası için temas planı hazırlıyor. Böylelikle robot, yalnızca yürümenin yetersiz kaldığı anlarda üst vücudunu destek amacıyla devreye sokabiliyor.
Robotlar Engelleri Aşıyor
Araştırmacılar ayrıca sensör ölçümlerini yerel bir yükseklik haritasına dönüştüren ve güvenilirliklerini tahmin eden LiDAR tabanlı bir haritalama sistemi geliştirdi. Bu sistem, robotun merdiven basamakları gibi gözden kaçabilecek dar yüzeyleri tespit etmesine yardım ediyor. Bir Jetson Orin NX bilgisayarında çalışan sistem, 20.000 noktalı bir LiDAR taramasını 30 milisaniyede işliyor ve taramaları 10 Hz hızında güncelliyor.
Araştırmacılar eğitimin üç aşamada gerçekleştiğini ifade ediyor. İlk olarak tüm vücut kontrolcüsü, robotun gövde yapısına ve fiziksel sınırlarına uyarlanan 13,2 dakikalık insan hareket verisini kullanarak temas planlarını uygulamayı öğrendi. Ardından araştırmacılar temas planlayıcı ile kontrolcüyü birlikte eğitti. Son olarak pekiştirmeli öğrenme, sistemin ilk gösterimlerin ötesinde prosedürel olarak üretilen ortamlara uyum sağlamasına destek oldu. Başarılı denemeler ise sisteme ek eğitim örnekleri sağladı.
Sahada kullanım sırasında robot, referans hareketlere ihtiyaç duymuyor. Temasları planlamak ve hareket üretmek için robot üzerindeki gözlemleri ve belirlenen hedefi kullanıyor.
Gerçek dünya gösterimleri G1’in dik merdivenleri ve basamakları tırmandığını, basamak taşlarını aştığını, emeklediğini, engellerin üzerinden atladığını ve düşmelerin ardından toparlandığını gösterdi. Simülasyonlarda sistem, hareket üretme ve izleme yaklaşımı olan MGMT referansının ulaştığı %58,8’lik orana kıyasla sekiz karma engel parkurunda ortalama %92,5’lik bir başarı oranına ulaştı. Bu veriler gerçek dünya başarı oranlarını değil, simülasyon performansını temsil ediyor.
Araştırmacılar, sistemin şu anda araziyle kurulan temaslara ve belirli bir hedefe doğru yerel ölçekte hareket etmeye odaklandığını belirtiyor. Baş üstündeki yüzeylerle temas kurma, asılı kalma ve nesneleri kavrayıp hareket ettirme gibi görevler için daha gelişmiş üç boyutlu algılama yetenekleri gerekiyor.
Kaynak: https://interestingengineering.com/ai-robotics/new-robot-control-system