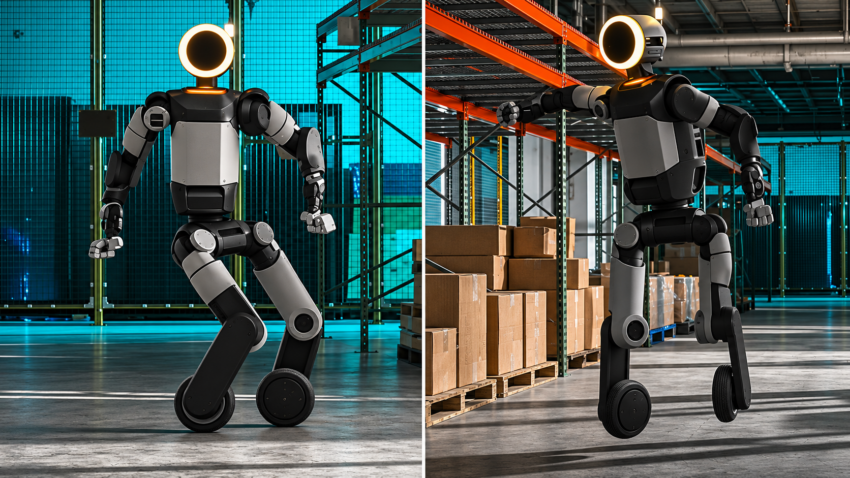
Boston Dynamics, insansı robotu Atlas’a alışılmadık bir donanım güncellemesi yaptı: Ayaklarının yerini bir çift tekerlek aldı. Bu deneysel düzenek, mühendislerin insansı robotun sürekli yüksek hızlı hareket ve ağır yükleri nasıl yönettiğini test etmesine olanak tanıyor. Düzenek aynı zamanda robotun motorlarını ve makine öğrenimi tabanlı kontrol sistemlerini sınamak adına zorlu bir ortam sağlıyor.
Tekerlekli Atlas, planlanan ticari bir ürün niteliği taşımıyor. Boston Dynamics, sistemi simülasyon ortamında eğitilen kontrolcülerin gerçek donanımı ne kadar isabetli çalıştırabildiğini incelemek üzere bir araştırma platformu olarak geliştirdi. Proje, mühendisler robotun aktüatörlerini fiziksel sınırlarına yaklaştırdığında nelerin yaşandığını da araştırıyor.
Basit Donanım Dönüşümü
Yapılan değişikliğin arkasındaki mühendislik şaşırtıcı derecede yalındı. Boston Dynamics, özel bir adaptör yardımıyla Atlas’a standart elektrikli scooter tekerlekleri taktı. Adaptör, doğrudan robotun mevcut ayak bileği aktüatörlerine bağlanıyor.
Başka büyük bir donanım değişikliği gerekmedi. Mühendisler robotun yazılım modelini sıfırdan oluşturmaktan da kaçındı. Yalnızca simülasyondaki ayakları, sürekli dönebilen tekerleklerle değiştirdiler.
Bu sadelik, Atlas’ın modüler donanım tasarımını yansıtıyor. Boston Dynamics, insansı robotu üretimde ölçeklenebilirlik ve daha kolay bakım hedefleriyle tasarladı. Aynı tasarım ilkeleri, yapılan deneysel dönüşümü de görece zahmetsiz kıldı.
Tekerlekler testler sırasında bir avantaj daha sağladı. Motorları, yüksek dönüş hızlarını korurken ciddi düzeyde tork üretmeye zorladı. Her hızlanma, dönüş ve duruş; aktüatörler üzerinde kesintisiz bir yük oluşturdu.
Atlas’a Tekerlek Üzerinde İlerlemeyi Öğretmek
Deney, mühendislere pekiştirmeli öğrenmeyi (RL) inceleme fırsatı da sundu. Bu teknik, robotu tekrarlanan simülasyonlarla eğiterek kontrol sisteminin etkili hareketleri keşfetmesini sağlıyor.
Ancak öğrenilen davranışları fiziksel donanıma aktarmak büyük bir mühendislik zorluğu yaratıyor. Simüle edilen bir motor, gerçek dünyadaki karşılığından farklı davranabiliyor. Bu uyumsuzluk, sanal ortamda çalışan fakat gerçek robotta başarısız olan hareketler doğurabiliyor.
Boston Dynamics bu sorunu, simülasyondaki motor modellerini hassaslaştırarak aştı. Mühendisler aktüatör davranışını ölçmek adına fiziksel deneyler gerçekleştirdi. Ardından donanımın gerçek performansını yansıtacak şekilde simülasyon parametrelerini güncelledi.
Ekip ayrıca mevcut pekiştirmeli öğrenme çerçevelerinde düzenlemeler yaptı. Eğitim komutlarında, ödül fonksiyonlarında ve duruş kontrollerinde yapılan değişiklikler, Atlas’ın tekerlekler üzerinde sarsıntısız ve akıcı hareketler geliştirmesine yardımcı oldu.
Sonuçlar, doğru motor simülasyonlarının neden önemli olduğunu gösterdi. Gerçekçi donanım davranışlarına göre eğitilen bir kontrol sisteminin, simülasyon dışında da güvenilir biçimde çalışması daha olası.
Tekerlekler Yeni Hareketlerin Önünü Açıyor
Atlas’ın bazı hareketleri, insan hareketlerine ait hareket yakalama (motion capture) kayıtlarından esinlenerek geliştirildi. Mühendisler, tekerleklerin benzer hareketleri nasıl gerçekleştirebileceğini araştırmak için ayakların zeminde belirgin biçimde kaydığı örnekleri seçti.
Yana doğru ani atılmalar buna ilginç bir örnek oluşturdu. Atlas, ayaklarını yerde sürümek yerine tekerleklerine yön vererek yana doğru kayarak ilerlemeyi öğrendi.
Robot ayrıca yörünge takip kontrol sistemi kullanarak 360 derecelik bir sıçrama gerçekleştirdi. Sistem, kaydedilmiş insan hareketi verilerini takip etti ve Atlas bu manevrayı ilk denemesinde tamamladı.
Robotun yaklaşımı, ayaklı Atlas versiyonundan farklıydı. Sıçramadan önce alt gövdesini tekerlekleri üzerinde hareket ettirerek kalkış pozisyonuna getirdi. Bu davranış, pekiştirmeli öğrenmenin mevcut zemin tutuşundan yararlanmak için nasıl yeni yöntemler keşfedebildiğini gösterdi.
Boston Dynamics, elde edilen bulguların Atlas’ın standart yapılandırmasının geliştirilmesini etkileyeceğini belirtiyor. Mühendisler, hassas aktüatör modellerini tüm vücudu kapsayan öğrenme yöntemleriyle birleştirerek robotun güvenilirliğini artırmayı ve yeteneklerini genişletmeyi hedefliyor.
Tekerlekli Atlas deneyi, sonuçta eğlenceli bir gösteriden çok daha fazlasını sundu. Mühendislere, motorların ve öğrenilmiş kontrol sistemlerinin aşırı koşullarda birlikte nasıl davrandığını anlamak için zorlu bir test ortamı sağladı.
Kaynak: https://interestingengineering.com/ai-robotics/boston-dynamics-atlas-wheeled-robot