İnsansı robotlar alışılmadık yeni bir görevi üstleniyor: kümes hayvanı çiftliklerinden yumurta toplamak.
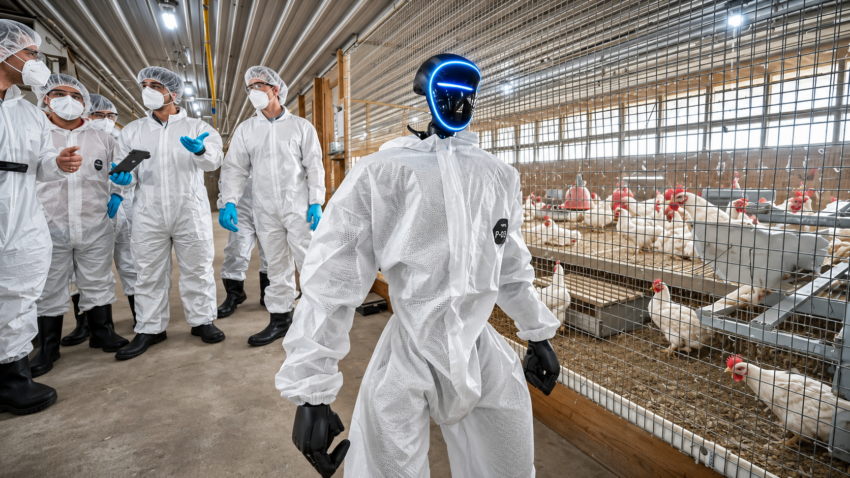
Kuzey Carolina Eyalet Üniversitesi (North Carolina State University) araştırmacıları, kafessiz tavuk yetiştirme tesislerinde yere bırakılan yumurtaları tespit edip toplamak üzere yaklaşık 1,22 metre boyundaki Howl adlı robotu geliştiriyor.
Temel olarak Unitree G1 robotlarını kullanan proje, kanatlı hayvanların refahını ve verimliliğini artırırken iş gücü açığını gidermeyi hedefliyor.
Yumurta toplayan bu robot, üniversitenin Artificial Intelligence & Robotics Lab biriminin ticari kümes hayvancılığına gelişmiş otomasyon getirmeye yönelik daha geniş çalışmasının bir parçasını oluşturuyor.
YZ Destekli Yumurta Toplayıcı
Temelde bir Unitree G1 insansı robotu olan 1,22 metre boyundaki Howl, kafessiz kümeslerde follukların dışına bırakılan yumurtaları tespit ediyor ve topluyor. Proje, iş gücü açığını gidermek, yumurta kayıplarını azaltmak ve hayvan refahını iyileştirmek amacıyla otomasyon, makine öğrenimi ve bilgisayarlı görü kullanmaya yönelik daha geniş bir çabanın parçası.
Kafessiz yumurta üretimine geçiş, kümes hayvanı yetiştiricileri için yeni zorluklar doğurdu. Yumurtaların toplanmak üzere taşıma bantlarına yuvarlandığı geleneksel kafes sistemlerinin aksine, kafessiz kümeslerde bazı yumurtaların zeminden elle toplanması gerekiyor. Bazı ortamlarda bu yer yumurtaları, toplam üretimin yüzde 2’si ile yüzde 15’i arasındaki bir payı oluşturabiliyor.
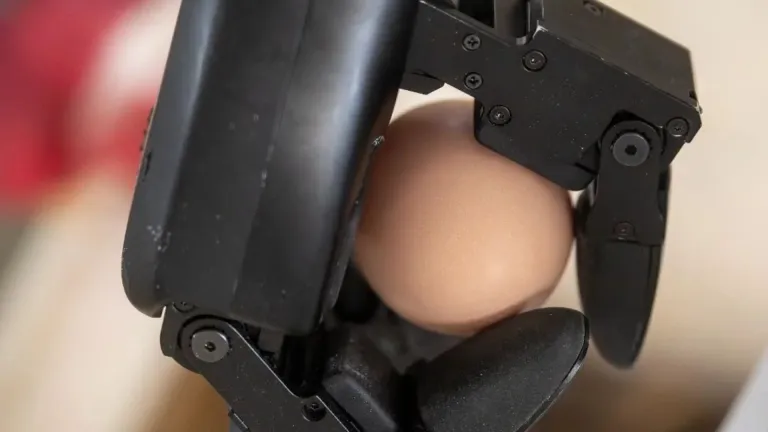
Yaklaşık 100.000 kanatlı hayvan barındıran bir çiftlik için bu durum, her gün 15.000’e kadar yumurtanın toplanması gerektiği anlamına gelebiliyor. Bu süreç yoğun iş gücü gerektiriyor ve yumurtaların toplanmasındaki gecikmeler ürün kalitesini etkileyebiliyor. Howl, YZ ve robotik manipülasyon kullanarak bu görevi otomatikleştirmek üzere geliştiriliyor. Robot, zemindeki yumurtaları tanımak, onlara yaklaşmak ve robotik ellerini kullanarak onları yerden almak üzere tasarlandı.
İnsansı robotu bu hareketleri yapacak şekilde eğitmek, kontrol ve tepki sistemlerinin büyük ölçüde sıfırdan geliştirilmesini gerektiriyor. Araştırmacılar, görevleri göstermek ve robotik hareketleri programlamak için sanal gerçeklik (VR) üzerinden robotik manipülasyon yöntemini kullanıyor. Eğitim sürecinde ayrıca robotun yumurtaları nasıl tutacağını öğrenmesine yardımcı olmak amacıyla pekiştirmeli öğrenme ve taklit yoluyla öğrenme gibi makine öğrenimi tekniklerinden yararlanılıyor.
Ekip şu anda Howl’un programlamasını ve eğitimini iyileştiriyor; uygulamalı gösterimlere geçilmeden önce yumurta tespiti ve toplama simülasyonlarının tamamlanması gerek. Araştırmacılar, robotun bu görevleri 2027’nin başlarına kadar yerine getirmesini hedefliyor.
Daha Akıllı Kümes Hayvancılığı
Üniversite, robotik yumurta toplamanın ötesinde, kümes hayvanı üreticilerinin çiftlik verilerinden ve bilimsel bilgilerden daha iyi yararlanmasına yardımcı olmak için YZ araçları da geliştiriyor.
Projelerden biri olan Poultry Talk, kümes hayvancılığı sektörü için uzmanlaşmış bir YZ asistanı olarak işlev görmek üzere tasarlanmış bir bilgi getirme destekli üretim (RAG) platformu. Platform, büyük bir dil modelini hakemli araştırmalar ve halka açık tarımsal yayım yayınları dahil kümes hayvancılığı bilimi belgelerinden oluşan özenle seçilmiş bir veri tabanıyla birleştiriyor.
Kullanıcıla, kanatlı beslenmesi, hastalık teşhisi ve önlenmesi, barınma, hayvan refahı, üretim yönetimi ve hassas tarım gibi konularda sorular sorabiliyor. Sistem, genel internet bilgilerine dayanmak yerine daha odaklı yanıtlar üretmek için uzmanlaşmış bilgi tabanından konuya uygun materyalleri çekiyor. Platformun, geri bildirim almak ve daha fazla geliştirmek amacıyla kümes hayvancılığı profesyonelleriyle paylaşılan çalışan bir demosu da var.
Bir diğer proje ise bilgisayarlı görü ve YZ kullanarak her bir hayvanın sağlığını ayrı ayrı izlemeye odaklanıyor. Araştırmacılar, bir kümes hayvancılığı araştırma tesisinin içine sabit iki boyutlu ve üç boyutlu kameralar yerleştiriyor; bilgisayarlı görü modelleri bu kameralar aracılığıyla hayvanları tek tek analiz ediyor ve fiziksel durumlarını değerlendiriyor.
Sistem, bireysel sağlık değerlendirmeleri oluşturmak için tüy durumu, tüy yoğunluğu ve vücut ağırlığı gibi özellikleri inceliyor. Teknoloji, bu göstergeleri takip ederek büyük sürülerde aksi takdirde fark edilemeyecek erken hastalık veya stres belirtilerini tespit etmeyi hedefliyor.
Toplanan veriler hassas yemleme sistemlerini de destekleyebilir. Böylelikle yetiştiriciler tüm sürüyü tek tip bir topluluk olarak ele almak yerine beslenme düzenlerini ve bakım koşullarını her hayvanın bireysel ihtiyaçlarına göre ayarabilir.
Söz konusu projeler bir arada ele alındığında insansı robotiğin, bilgisayarlı görünün ve uzmanlaşmış YZ platformlarının kümes hayvancılığı üretimine nasıl daha fazla otomasyon ve veriye dayalı karar alma getirebileceğini gösteriyor. Daha uzun vadeli hedef ise yumurta toplamayı, sürü izlemeyi ve ticari çiftçilik faaliyetlerinin verimliliğini iyileştirirken el emeğine olan bağımlılığı azaltmak.
Kaynak: https://interestingengineering.com/ai-robotics/us-humanoid-robot-collect-floor-eggs