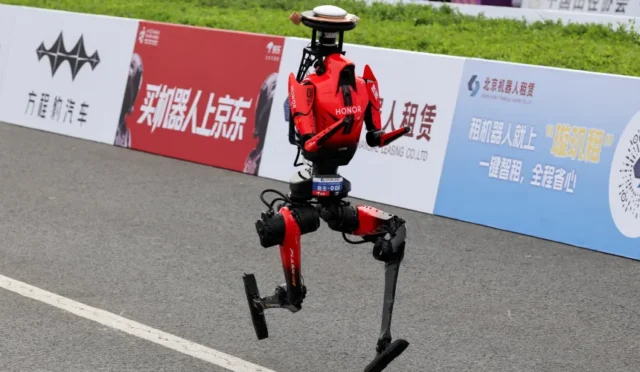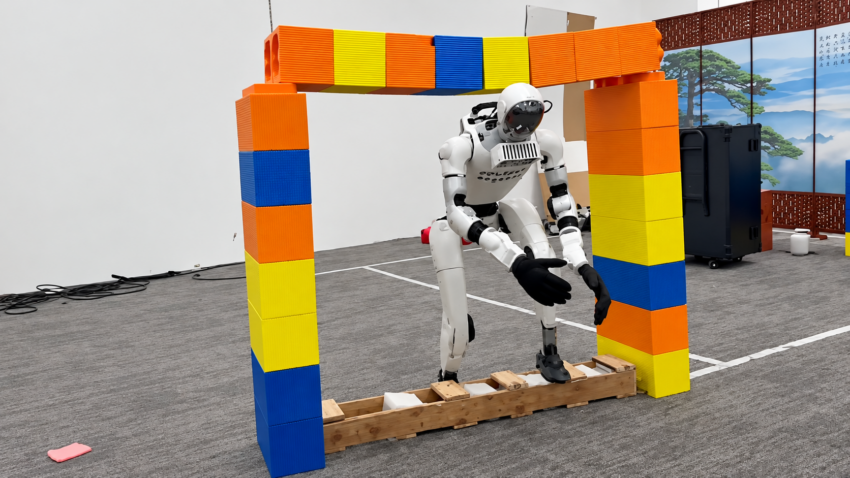
Galbot, insansı robotların hareketlerini engellere göre uyarlayarak engellerle dolu ortamlarda yol almasını sağlayan PASSAGE adlı araştırma çerçevesini tanıttı.
Sistem, nesnelerin üzerinden adım atmak, engellerin altından eğilerek geçmek ve dar aralıklara sığabilmek için yan dönmek dahil olmak üzere, robotların dar alanlardan geçmesi adına farklı hareket biçimleri seçmesine imkân tanıyor.
PASSAGE, çevreyi algılama, hareket planlama ve tüm vücut kontrolünü bir araya getirerek insansı robotların dengelerini koruyarak karmaşık ortamlarda ilerlemesine ve hedeflerine ulaşmasına yardımcı oluyor.
Galbot’un insansı robotu kısa süre önce, canlı olarak oynanan otonom bir tenis maçında 100’den fazla kez rakibiyle karşılıklı top alışverişi yapmayı başardı. Robot, topları takip ederek konumunu ayarladı ve farklı türdeki vuruşlara karşılık verdi.
İnsansı Robotlar Engeller Arasında Yol Alıyor
Yeni araştırma çerçevesi, insansı robotların tüm vücut hareketlerini engellere uyarlayarak kalabalık ve düzensiz ortamlarda ilerlemesine olanak tanıyor. Sistem, robotların nesnelerin üzerinden adım atma, baş hizasındaki engellerin altından eğilme veya dar boşluklardan geçmek için yan dönme gibi uygun hareketleri seçmesini sağlıyor.
Çerçeve, robotikteki kritik bir zorluğa odaklanıyor: Bir robotun hareketlerini etrafındaki alanı anlama becerisiyle koordine etmek. İnsansı robotlar, yalnızca ayaklarının bir açıklıktan geçip geçemeyeceğinden çok daha fazlasını hesaba katmak zorunda. Başları, omuzları, kolları ve gövdeleri de çevredeki nesnelere takılmadan geçebilmelidir. Bir robotun bacakları için açık bir yol bulunsa bile alçak bir tavana ya da dar bir kapı aralığına çarpabilir.
PASSAGE bu sorunu çözmek için çevresel algıyı, hareket planlamasını ve tüm vücut kontrolünü birleştiriyor. Proje sayfasına göre sistem, kısa hareket dizileri oluşturmak için bir planlayıcı, çevreleyen geometriye tepki vererek bu hareketleri yürütmek içinse bir denetleyici kullanıyor.
Çerçeve, hareket seçimini ve uygulamasını tek bir planlayıcı-denetleyici yaklaşımında bütünleştiriyor. Farklı engel türleri için ayrı hareket politikalarına dayanmak yerine, çeşitli mekânsal kısıtlamaların üstesinden gelmek için hareketleri birbiriyle harmanlayabiliyor.
Araştırma ekibi, 1.500 sanal sahnede 100 saatlik insan hareketi verisi topladı. Operatörler sanal gerçeklik ve ataletsel hareket yakalama yöntemlerini kullanarak engelleri aşma hareketleri sergiledi. Böylece insanların kısıtlı alanlarda hareket ederken vücutlarını nasıl ayarladığına dair örnekler sundu.
Sistem, bu verileri insan hareketlerini gerçekleştikleri çevre koşullarıyla ilişkilendirmek için kullanıyor. Robotun çalışması sırasında LiDAR çevredeki ortam hakkında bilgi sağlayarak çerçevenin engelleri ve geçiş için mevcut açıklığı hesaba katmasına yardımcı oluyor.
Proje belgelerine göre PASSAGE, Nvidia Jetson AGX Orin bilgisayarında çalışıyor ve önceden hazırlanmış haritalara veya robot dışındaki hesaplama kaynaklarına ihtiyaç duymuyor. Böylelikle sistem, çevresel bilgileri işleyebiliyor ve hareketleri doğrudan robot üzerinde koordine edebiliyor.
Denemeler Zorlukları Ortaya Koyuyor
Araştırma makalesi, daha önce karşılaşılmamış 150 sahnede gerçekleştirilen 750 simülasyon denemesinde %98,67 başarı oranı bildiriyor. Söz konusu oran, robotun her engelden kaçınıp kaçınmadığını değil, yalnızca hedefine ulaşıp ulaşmadığını ölçüyor.
Başarı, görevin engellere hiç temas edilmeden tamamlanmasını gerektirdiğinde, bildirilen oran %70,3’e geriledi. Aradaki bu fark, bir insansı robotun tüm vücudunu dar alanlarda koordine etmenin ne denli zorlu olduğunu gösteriyor.
Ekip, PASSAGE’ı daha önce karşılaşılmamış 50 farklı fiziksel alanda, bir Unitree G1 insansı robotu üzerinde de test etti. Araştırmacılar robotun düşmeden veya güvenlik müdahalesine gerek kalmadan 50 denemenin tümünü başarıyla bitirdiğini bildirdi. Robot, düzenlerin 45’inden engellere temas etmeden geçti. Bu sonuçlar sınırlı bir araştırma değerlendirmesine dayanıyor ve tüm gerçek dünya ortamları için geçerli bir güvenilirlik ortaya koymuyor.
PASSAGE, insansı robotların eşyalı odalarda, fabrikalarda ve insanlar için tasarlanmış diğer alanlarda çalışabilmesi adına ihtiyaç duyabileceği bir yeteneğe odaklanıyor. Duruşunu mevcut açıklığa göre uyarlamak, sabit yürüme kalıplarının yetersiz kaldığı ortamlarda robotların ilerlemesine yardımcı olabilir.
Bununla birlikte yayımlanan sonuçlar, bir hedefe ulaşmanın ve bunu engellere temas etmeden başarmanın farklı zorluklar olduğunu gösteriyor. Proje sayfasında sistemin kodlarının yakında yayımlanacağı belirtiliyor. PASSAGE’ın daha geniş çapta benimsenmesi ve farklı ortamlardaki performansı ise henüz değerlendirilmeyi bekliyor.
Kaynak: https://interestingengineering.com/ai-robotics/humanoid-robot-learns-to-duck-step-over-objects