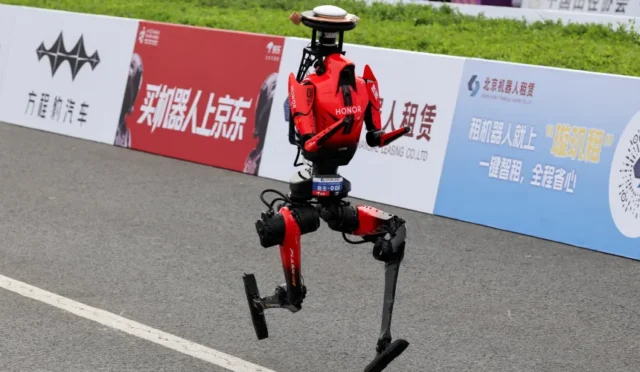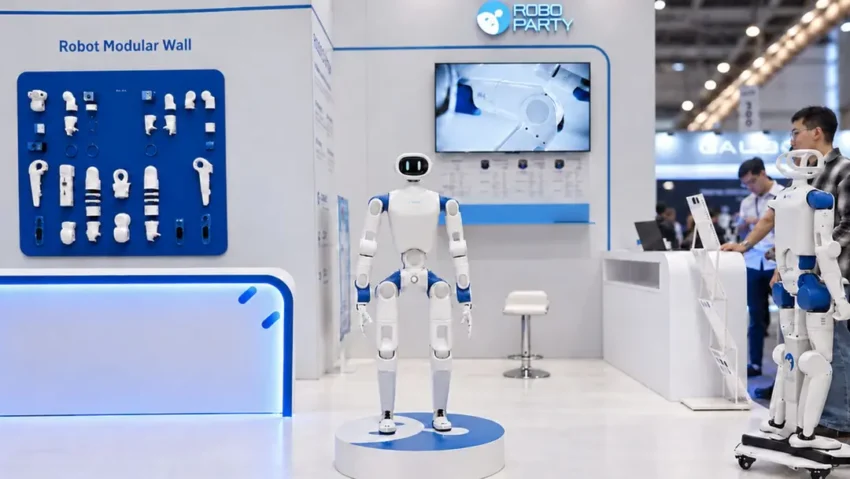
Pittsburgh merkezli bir şirket, yüksek performanslı açık kaynaklı insansı robotunu tanıttı. RP1 (ROBOTO 01) adı verilen robot, IROS 2026 etkinliğinde kamuoyuna sunularak küresel pazar çıkışını gerçekleştirdi.
Şirket, RP1’i dünyanın ilk yüksek performanslı, uçtan uca açık kaynaklı iki ayaklı insansı robotu olarak konumlandırıyor. RP1, araştırmacılar, eğitmenler, robotik geliştiricileri ve bedenlenmiş YZ ekipleri için gerçek geliştirme süreçlerinde kullanılabilecek, değiştirilebilecek, eğitilebilecek ve sürekli genişletilebilecek bir insansı robotik sistem sunma amacıyla tasarlandı.
Ziyaretçiler Robota Doğrudan Fiziksel Müdahalede Bulunabildi
RoboParty kurucusu Yi Huang, “İnsansı robotlar, yalnızca az sayıda ekibin inşa edebildiği, geri kalan herkesin ise sadece izlemekle yetindiği kapalı sistemler olmamalı.” dedi ve “RP1’in geliştiricilerin erişebildiği, değiştirebildiği, eğitebildiği ve sürekli geliştirebildiği açık bir temel haline gelmesini istiyoruz. RPO projesinden bu yana teknik teknik yönelimimiz uçtan uca açık kaynak oldu.” diye ekledi.
RoboParty’nin IROS stant alanındaki “Kick Me” etkileşimli gösterisi, ziyaretçilerin RP1’in yeteneklerini deneyimlemesinin en doğrudan yollarından biri oldu. Gösteri sırasında ziyaretçiler robota doğrudan fiziksel müdahalelerde bulunabildi. İtildiğinde veya tekmelendiğinde RP1, duruşunu hızla ayarladı ve dengesini yeniden sağladı. Basın bültenine göre, yalnızca önceden tanımlanmış hareketlere dayanan gösterilerin aksine bu açık etkileşim, ziyaretçilerin robotun fiziksel müdahaleler altındaki dinamik dengesini ve kontrol performansını gözlemlemesine olanak tanıdı.
Üst üste gerçekleşen yüksek yoğunluklu etkileşimler, robotun gövde performansı ve sistem düzeyindeki dayanıklılığı için de doğrudan bir test imkanı sundu.
RP1’in IROS‘taki dinamik hareket ve müdahale sonrası denge sağlama yetenekleri; RoboParty’nin UFO altyapısını entegre eden, insansı robotik alanındaki açık Ar-Ge temeli PartyOS tarafından desteklendi.
Robot, Dinamik Hareket için Yüksek Performanslı Bir İnsansı Platform Sunmak Üzere Tasarlandı
Şirket ayrıca RP1’in dinamik hareket, bedenlenmiş YZ model eğitimi, doğrulama ve dağıtım, veri toplama ve sürekli geliştirme süreçleri için yüksek performanslı bir insansı platform sunacak şekilde tasarlandığını vurguladı.
RoboParty, RP1’in 160 N•m‘ye kadar tepe eklem torku sunduğunu da açıkladı. Kendi bünyesinde geliştirilen Romomo eyleyici modüllerinden ve mekanik yapısından gerçek zamanlı hareket kontrol sistemine kadar RP1, dinamik hareket, fiziksel müdahaleden kurtulma ve uzun vadeli geliştirme deneylerinin gereksinimleri etrafında tasarlandı.
Şirket, “Kick Me” etkileşimi sırasında ziyaretçiler doğrudan fiziksel müdahalede bulunurken RP1’in duruşunu ayarladığını ve dengesini yeniden kazandığını vurguladı. Robot ayrıca kesintisiz hareket, müdahale sonrası toparlanma ve düşme sonrası doğrulma yeteneklerini sergiledi. Bu davranışlar yalnızca algoritmik performansı değil, robot gövdesinin, eyleyici modüllerinin ve hareket kontrol sistemi arasındaki koordinasyonu da ortaya koydu.
Şirket, RP1’in RoboParty’nin daha kapsamlı uçtan uca açık kaynak yol haritasını temel aldığını açıkladı. RoboParty serüvenine, tamamen açık kaynaklı iki bacaklı insansı robotik projesi olan RPO ile başladı. RPO’nun geliştirilmesi ve topluluk tarafından benimsenmesi sayesinde RoboParty, teknik yeteneklerini temel aktüatörler, robot gövdeleri, hareket kontrolü, gelişmiş manipülasyon ve robotik yazılım sistemlerini kapsayacak şekilde genişletti.
Kaynak: https://interestingengineering.com/innovation/world-first-open-source-bipedal-humanoid-robot