MIT mühendisleri, tek bir canlı kas hücresi katmanından güç alan kağıt inceliğinde bir yüzücü robot geliştirdi. Çalışma, biohibrit makinelerin önceki tasarımlara kıyasla çok daha az biyolojik malzeme kullanarak suda nasıl hareket edebileceğini ortaya koyuyor.
Bu küçük robot, kendini suda ileriye taşımak için ince bir jel iskelet üzerinde yetiştirilen ışığa duyarlı kas dokusunu kullanıyor. Araştırmacılar, robotun iki yüzgecine ışık tutarak basit bir su altı labirentinde yüzebildiğini ve dönüşler yapabildiğini gösterdi.
Robot, en yüksek hızında bir dakikada kendi vücut uzunluğunun yaklaşık dört katı mesafe katedebiliyor. İnsan yüzücülere kıyasla oldukça yavaş olsa da araştırmacılar bu tasarımın, canlı dokulardan güç alan küçük ve verimli robotlar inşa etmek için yeni bir yol sunduğunu belirtiyor.
Kas Gücüyle Çalışan Robot Nasıl Yüzüyor?
MIT’nin açıklamasına göre robotun gövdesi, yüzgeç görevi gören iki esnek parçaya sahip, yaklaşık yarım milimetre kalınlığında jelatin bazlı bir filmden oluşuyor. Her yüzgeç, bir insan saç telinden daha ince olan canlı iskelet kası hücreleri katmanıyla kaplı.
Hücreler, ışığa yanıt olarak kasılacak şekilde genetik olarak değiştirildi. Araştırmacılar yüzgeçlerden birine ışık tuttuğunda kas hücreleri anlık olarak kasılıyor. Bu da yüzgecin çırpınmasına ve robotu etrafındaki suda ileriye itmesine yol açıyor.
Araştırmacılar, ışığı yüzgeçlerden herhangi birine yönlendirip aydınlatma zamanlamasını ayarlayarak robotun yönünü ve hızını kontrol edebiliyor. Her iki tarafı aynı anda aktifleştirmek iki yüzgecin de hareket etmesini sağlıyor.
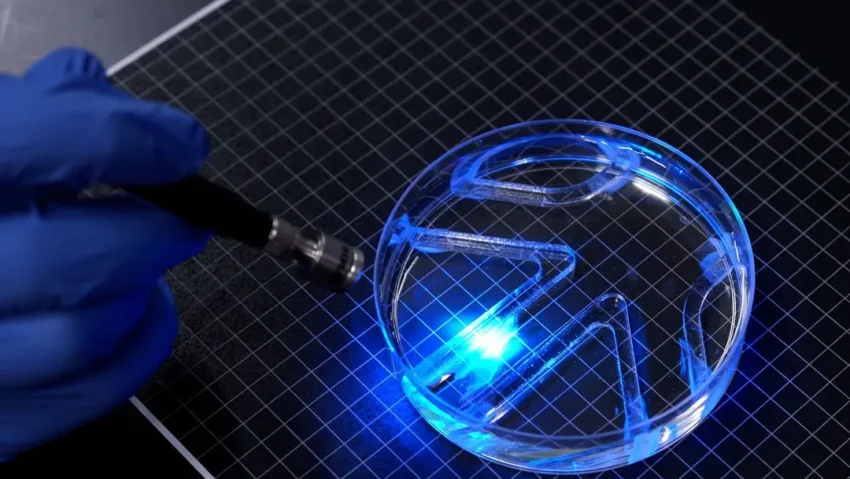
Testler sırasında ekip, robotu büyük bir petri kabına daldırdı ve üzerindeki ışık kaynağını elle hareket ettirdi. Robot, kabın içine yerleştirilen bir labirentte ilerlerken ışığı takip etti.
Araştırmacılar çalışmayı, yer değiştirme yeteneğine sahip çok ince, iki boyutlu ve kas gücüyle çalışan bir robotun ilk gösterimi olarak tanımlıyor.
Biohibrit Robotiğe Farklı Bir Yaklaşım
Geliştirilen yeni tasarım, MIT makine mühendisliği doçenti Ritu Raman ve araştırma grubunun daha önceki çalışmalarını temel alıyor. Ekip daha önceki bir deneyde, insan irisinden esinlenen yapay bir kas yapısı geliştirdi. Araştırmacılar kas hücrelerini, eş merkezli ve radyal oluklarla şekillendirilmiş bir jel disk üzerinde yetiştirdi.
Işık hücreleri uyardığında hücreler farklı yönlerde kasılarak diskin esnemesine ve sıkışmasına neden oluyordu. Önceki tasarım kontrol edilebilir bir hareket sergilese de yer değiştirme miktarı yaklaşık 100 mikrometre ile sınırlı kalıyordu.
Yüzücü robot için araştırmacıların çok daha fazla kuvvet üretmesi gerekiyordu. Kas hücrelerini destekleyen malzemenin en az hücrelerin kendisi kadar önemli olduğunu keşfettiler.
Önceki tasarımda, kasların kasılmasıyla oluşan kuvvetler altında deforme olabilen son derece yumuşak bir jel olan fibrin kullanıldı. Yeni çalışmada ekip, kas dizilimini ve kuvvet üretimini iyileştirmek amacıyla farklı jel bileşimleri, sertlik seviyeleri ve oluk geometrileriyle deneyler yaptı.
Araştırmacılar, kare tabanlı olukların hücreleri kavisli oluklara kıyasla daha etkili şekilde hizalanmaya teşvik ettiğini saptadı. Daha iyi hizalanma, hücrelerin daha koordineli bir şekilde kasılabilen kaynaşarak kas liflerini oluşturmasına yardımcı oldu.
Ekip ayrıca fibrin yerine, doku mühendisliğinde yaygın olarak kullanılan jelatin metakrilat veya bilinen adıyla GelMA malzemesini kullandı. Daha sert formülasyonlar, daha iyi hücre hizalanmasını ve daha güçlü kasılmaları destekledi.
Yaklaşık yarım milimetre kalınlığındaki film, kas hücreleri için yeterli yapısal desteği sağlarken onlarla birlikte hareket edebilecek kadar esnek ve hafif kalmayı başardı. Araştırmacılar ayrıca robotu monte etmeden önce kas dokusunu güçlendirmek için tekrarlanan ışık uyarımını içeren bir antrenman rutini uyguladı.
Su Altı Ortamlarında Potansiyel Uygulamalar
Geleneksel biohibrit robotlar genellikle laboratuvarda yetiştirilen milyonlarca kas hücresinden yapılan hacimli, üç boyutlu yapılara dayanıyor. MIT ekibi, geliştirdikleri daha ince tasarımın gereken biyolojik malzeme miktarını azaltabileceğine ve hareket verimliliğini artırabileceğine inanıyor.
Canlı kas dokusu, zamanla robotların geleneksel donanımların kullanılmasının zor olduğu ortamlarda hassas görevler yürütmesine yardımcı olabilir. Raman, su altı ekosistemleri de dahil olmak üzere hassas veya öngörülemeyen ortamların keşfedilmesi gibi uygulama alanları önerdi.
Bununla birlikte mevcut robot henüz erken aşamada bir araştırma gösterimi niteliğinde. Araştırmacılar robotun ışık kaynağını elle kontrol etti ve robotun yüzme hızı hâlâ sınırlı. Ekip, bir sonraki hedeflerinin daha hızlı yüzmesi için robotun gövde tasarımını optimize etmek olduğunu söylüyor.
Elde edilen bulgular, dikkatle tasarlanmış malzemelerin ve canlı kas hücrelerinin son derece ince robotik yapılarda hareket üretmek için nasıl birlikte çalışabileceğini gösteriyor ve daha küçük biohibrit makineler için potansiyel bir temel sunuyor.
Çalışma Advanced Functional Materials dergisinde yayımlandı.
Kaynak: https://interestingengineering.com/ai-robotics/mit-paper-thin-muscle-powered-swimming-robot